基于小波变换和陀螺的高旋弹角运动测量技术
2014-08-30杨登红李东光申强曾广裕杨瑞伟
哈尔滨工程大学学报 2014年10期
杨登红,李东光,申强,曾广裕,杨瑞伟
(北京理工大学机电动态控制重点实验室,北京100081)
高旋弹的俯仰角速度、偏航角速度和滚转角速度的变化率低,但其滚转角速度很大,可达300 r/s,直接用陀螺难以测量如此高的角速度。本文通过对高旋弹角运动特性进行分析研究发现,以俯仰轴为敏感轴安装的低量程陀螺所敏感的角速度由俯仰、偏航和滚转角速度耦合而成,其大小主要由俯仰角速度决定,由于俯仰角速度较小,所以耦合角速度较小,因此利用低量程陀螺可以测量该耦合角速度。对该耦合角速度进行小波滤波即可获得光滑耦合角速度曲线,在短时间内,该曲线可近似为正弦曲线,利用正弦曲线过零点和极值点即可计算高旋弹的俯仰角速度、滚转角速度和滚转角。因此,本文提出一种基于小波变换和低量程陀螺的高旋弹角运动参数测量方法,利用低量程陀螺测量高旋弹耦合角速度,再利用小波变换滤波获得光滑曲线,然后利用正弦曲线过零点和极值点计算高旋弹的俯仰角速度、滚转角速度和滚转角。
1 弹体耦合角运动信号特性研究
1.1 弹体角运动耦合
采用低量程陀螺测量弹体俯仰角运动时,陀螺在弹体上的安装方式如图1所示,图中Xb、Yb、Zb轴为弹体坐标系的3个轴,弹体旋转轴为Xb轴、陀螺敏感轴为Zb、感受角速度为ωbz。
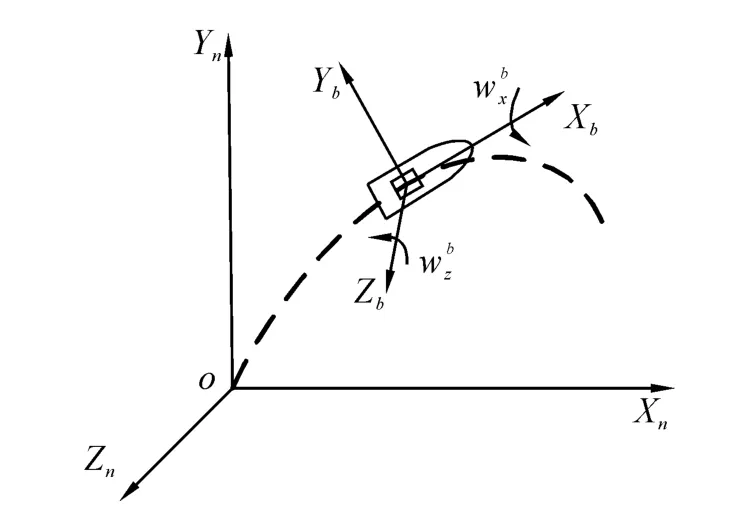
图1 低量程陀螺安装位置及敏感轴示意图Fig.1 The installation of the low-range gyro and its measurement axes
陀螺受到弹体滚转运动和偏航运动的影响,测量信号受到滚转角速度……
登录APP查看全文
