疯狂的“小强”
2014-08-11pvcbot
中学科技 2014年6期
关键词:支架
pvcbot


一般智能机器人都需要用单片机芯片借助程序来控制,简单一点的也需要由电阻、电容、晶体管之类的电子元器件组成的电子电路来控制。本期,介绍一个采用非常简单的电路来控制的智能避障机器人,它不需要单片机芯片,仅由电池、开关、电机组成的基础电路构成。所谓“避障”即自动避开障碍物,实际上就是遇到障碍物时会转弯掉头。机器人在运动时,看起来有点像一只发狂乱窜的“小强”,所以将它命名为疯狂的“小强”。
驱动原理:
避障机器人采用带转向功能的三轮驱动方式,两个前轮是主动轮,负责输出动力,一个后轮是从动轮,起到平衡的作用。只要控制前面两个轮子的转动方向,就可以控制整个机器小车行进的方向,这也就是差速转向控制:
(1)左右两个前轮都向前转,则小车向前方直线前进;
(2)左右两个前轮都向后转,则小车向后方直线倒退;
(3)左前轮向后转,右前轮向前转,则小车在原地向左侧转向(逆时针);
(4)左前轮向前转,右前轮向后转,则小车在原地向右侧转向(顺时针)。
电路原理:
避障机器人的前端引出两根用钢丝做成的触须,一左一右各连接到一个碰撞开关,分别控制着左右两个前轮电机的转动方向。左右触须与对应控制的电机是交叉布局的:左边的触须连接右边的碰撞开关,控制右边的电机;右边的触须连接左边的碰撞开关,控制左边的电机。
制作过程:
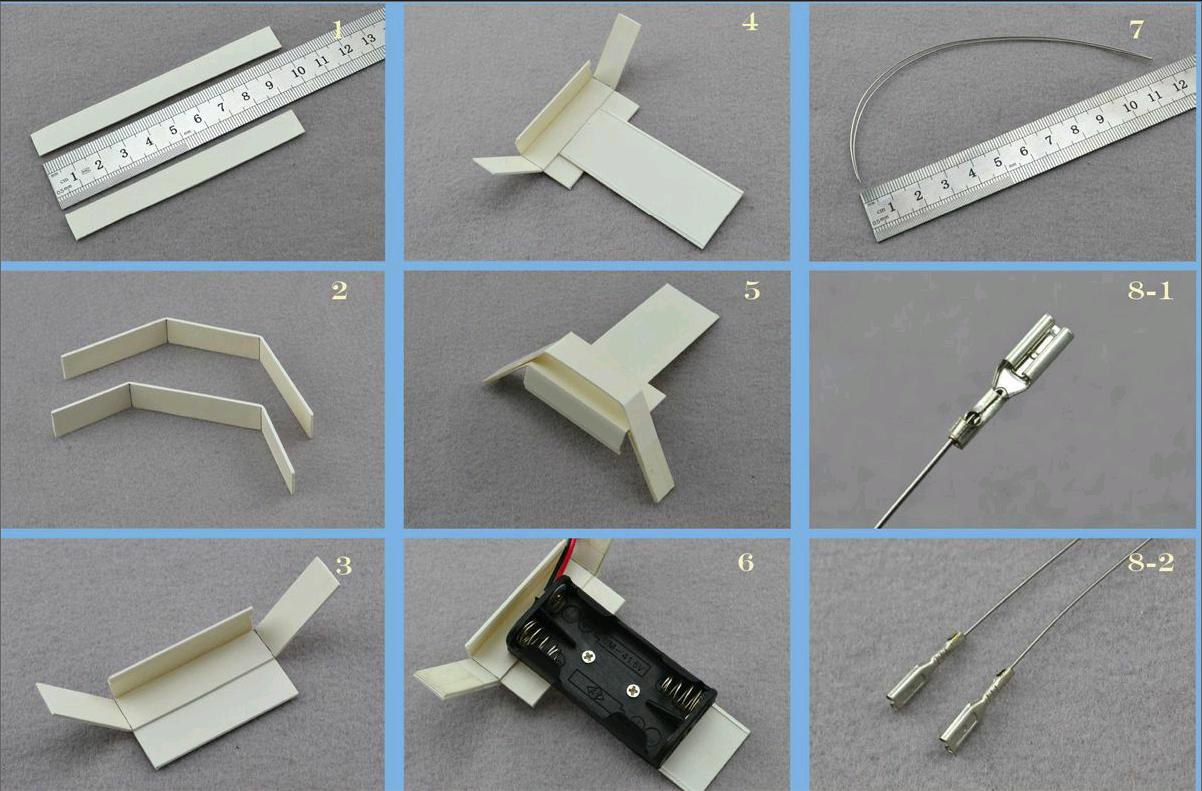
1. 选用横截面为25mm×15mm 的PVC线槽,截取长10cm的一段。把方槽的两个侧边去掉,得到一根长10cm、宽2.2cm左右的方条。……
登录APP查看全文