机器人焊接复杂焊缝的仿真
2014-08-06彭灿灿李钰桢岳海瑞杨锦辉朱晓军薛家祥
电焊机 2014年4期
彭灿灿 ,李钰桢 ,岳海瑞 ,杨锦辉 ,朱晓军 ,薛家祥
(1.华南理工大学机械与汽车工程学院,广东 广州 510640;2.中国能源建设集团 广东火电工程总公司,广东 广州 510735)
0 前言
在工业高速发展的今天,为了提高焊接效率、改善焊接质量,焊接机器人获得了广泛的运用。复杂焊缝的焊接往往要求机器人有更高的自由度。但同时,自由度越高,对于机器人的控制就越难。对高自由度机器人实现精确控制的研究显得尤为有必要。本研究通过Pro/E建立了具有六自由度的焊接机器人的三维模型,运用MATLAB对机器人进行运动仿真控制,能够实现机器人按精确的指定焊接路线进行焊接,实现了对复杂焊缝焊接的需要[1-3]。
1 焊接机器人参数化建模
研究对象是PUMA系列焊接机器人,外形如图1所示。该系列机器人为六自由度机器人,可以到达允许空间范围内的任何区域。
Pro/E软件系统是美国参数化技术公司PTC的优秀产品,它提供了集成产品的三维模型设计、加工、分析及绘图等功能的完整的CAD/CAE/CAM解决方案。首先是运用Pro/E对机器人进行参数化建模。通过参数化建模,用户可以调用PTC公司的开放的功能函数,结合Visual Studio 2005进行二次开发,实现对模型参数的快捷调整。
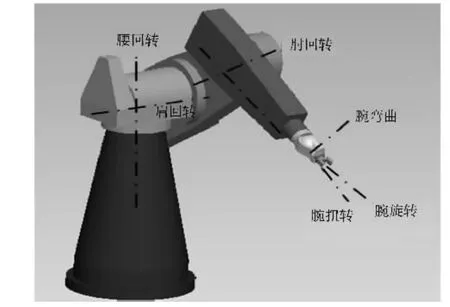
图1 PUMA机器人
1.1 Pro/E中建立机器人的三维模型
根据PUMA机器人的实际尺寸,在Pro/E中建立各机器人各关节模型,并完成装配,图2为在Pro/E下装配好的机器人的三维模型。
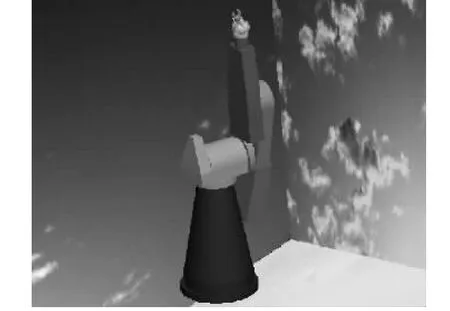
图2 Pro/E下建立的机器人的三维模型
1.2 对机器人模型进行二次开发
设定机器人主要关节的可变参数,如图3所示。……
登录APP查看全文