数字式PID控制器的研究与设计
2014-07-01陈心怡吴志光
机械工程师 2014年5期
关键词:单片机
陈心怡, 吴志光
(1.陆军军官学院,合肥230000;2.池州职业技术学院,安徽池州247000)
数字式PID控制器的研究与设计
陈心怡1,2, 吴志光2
(1.陆军军官学院,合肥230000;2.池州职业技术学院,安徽池州247000)
模拟式PID控制器由于受到电子器件延迟性及非线性的限制,其瞬态特性及稳定性较差。文中研究了数字式PID控制器的工作原理,提出了基于单片机的数字式PID控制器的设计方案。该设计方案具有结构简单、实时性强、线性控制的特点。
数字式PID;控制算法;实时性强;线性控制
0 引言
传统的模拟式PID控制器由于受到电子器件电容性限制,其瞬态特性及稳定性已不能满足高速、高精度的控制要求,基于计算机的数字PID控制器具有响应快、控制精度高、成本低、线性控制等优势,已快速取代传统的模拟式PID控制器。数字PID控制器的控制性能主要取决于控制算法。本文主要是研究基于单片机的数字控制器的控制算法。
1 PID原理
PID是一个闭环控制算法,其控制系统是由PID控制器和被控对象组成的。其中PID控制器是包含了三个相互独立比例、积分和微分逻辑运算功能,当它们按照某种比重组合起来,将会获得响应快、精度高、稳定性好的控制效果。图1为常规PID控制系统结构图。
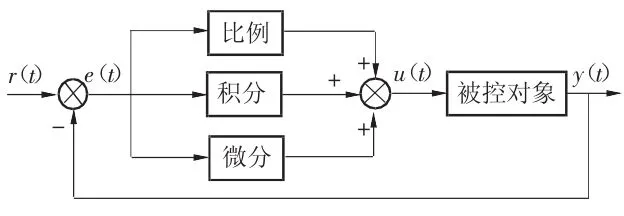
图1 PID控制系统结构
在连续控制系统中,PID控制器的输出y(t)与输入e(t)之间存在着比例、积分、微分的关系,如下式:
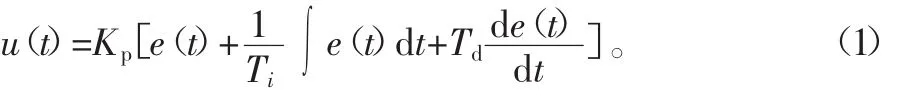
其中e(t)=r(t)-y(t),Kp为比例增益,Ti为积分时间常数,Td为微分时间常数,3个参数对控制系统的控制性能具有相互独立的作用,可以通过参数自整法获得一组组合,使得PID控制器获得快速、平稳、准确控制效果。……
登录APP查看全文