基于自适应模糊PID控制方法的研究
2014-05-07周海涛周建华杭小宇
机械工程与自动化 2014年3期
周海涛,周建华,杭小宇
(扬州大学 机械工程学院,江苏 扬州 225127)
0 引言
传统的PID控制在时域响应速度、参数的自整定以及时变、非线性等方面存在着不足,对于大多数被控对象而言,只要系统的参数整定达到一定的要求,系统基本可以实现无差控制,即稳定性良好。但在动态特性控制时,传统PID的自适应能力较差,当系统的控制参数发生变化时,传统的PID控制会产生很大的调整变化,在此过程中可能引起系统特性变弱,甚至导致其严重不稳定。为了实现控制器参数的自整定功能,使其具有良好的自适应能力,本文设计了自适应模糊PID控制器。
1 PID控制原理
PID控制主要由比例环节、积分环节和微分环节组成,通过各环节的调节器对理想输出r(t)与实际输出y(t)之差进行运算调节,使执行机构达到按预定输入量运动的目的。传统PID控制系统原理框图如图1所示。
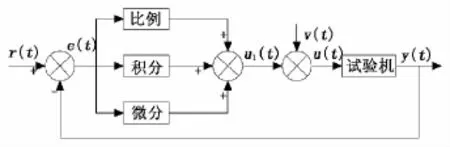
图1 传统PID控制原理框图
给定值r(t)与实际输出值y(t)构成的控制偏差为:
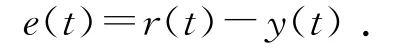
对控制偏差的相关环节按照一定的线性组合,从
而可有效地控制被控对象。PID控制的控制规律为:
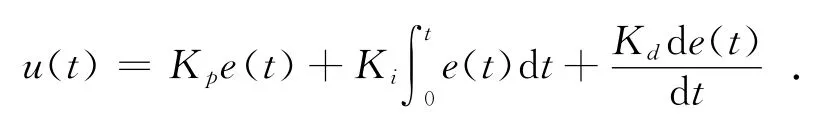
其中:Kp为比例系数;Ki为积分系数;Kd为微分系数。
2 模糊控制原理
在实际应用中,有时很难对被控制对象建立精确的数学模型,后来人们将积累的人工控制经验利用一系列的条件语句来描述,这就是控制规则;另外,利用设定的模糊语言变量以及逻辑推理结构,将形成的模糊控制转换成数值运算。
一般的模糊控制系统由模糊数据库、模糊规则库和推理机组成。……
登录APP查看全文
