下肢外骨骼助力装置设计
2014-03-24伍宏芳等
科技创新与应用 2014年9期
伍宏芳等
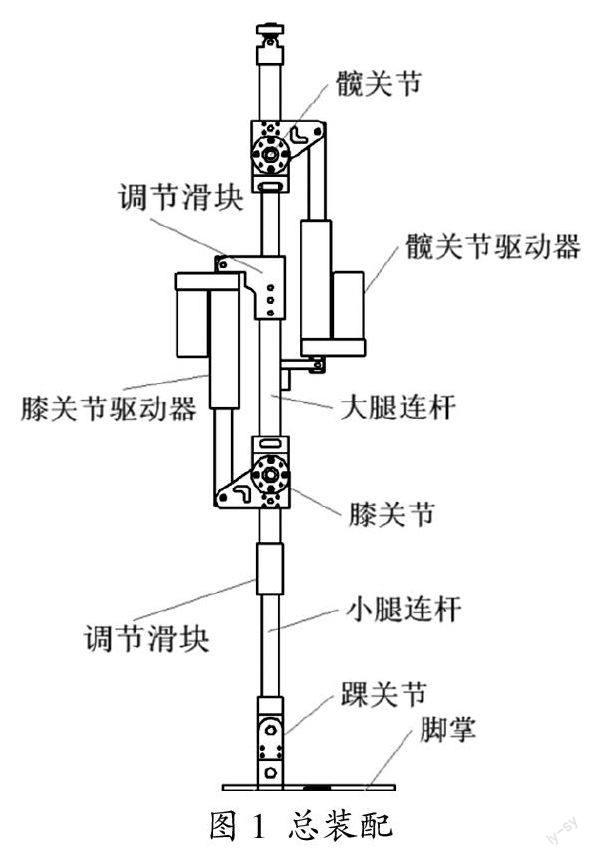
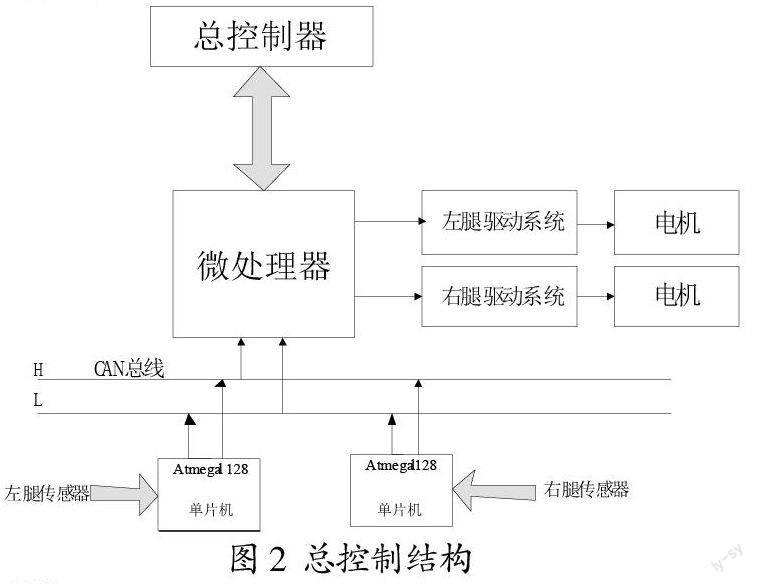
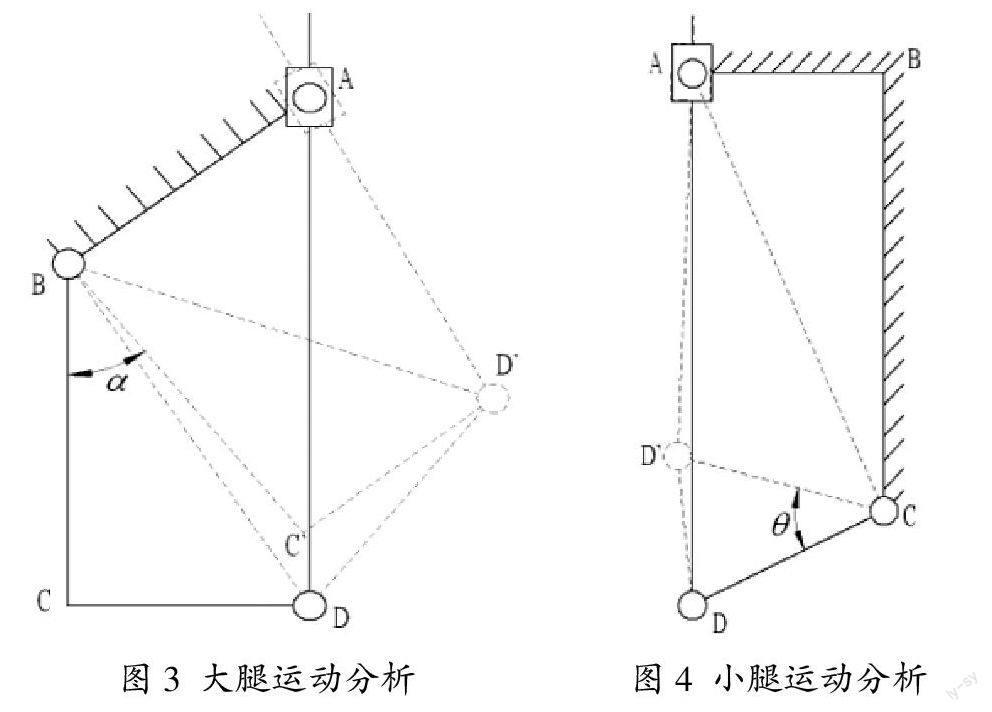
摘 要:下肢外骨骼机器人是一种可穿戴在操作者身体外部的一种机械装置,它可给穿戴外骨骼的人提供支撑、保护,及增强运动能力。文章阐述了下肢外骨骼机器人的研究意义,介绍了下肢外骨骼机器人的机械结构,实验仿真为驱动电机的选型提供了理论依据。提出了一种实时性的外骨骼机器人控制系统,通过各种传感器及时收集机器人的运动和位置信息,信息经CAN总线传输至处理器,处理器能够有效地分析和识别人的运动意图,并做出准确的预判,从而配合人体做出相应的动作,实现人机协调,最终提高人体的行走能力。
关键词:机器人;外骨骼;控制;助力
前言
作为人机一体化技术的重要组成部分,可穿戴式的下肢外骨骼技术已越来越受到学术界和工业界的关注。既可用作康复辅具,辅助下肢残障人士行走,也可用作负载行走时的助力装置,在民用及军用领域均有较好的应用前景[1]。该领域的研究涉及机器人学、人体工程学、控制理论、传感器技术、信息处理技术、模式识别等。
国外对助力外骨骼机器人的研究起步较早,研究成果比较前沿的是美国、日本、以色列等国家。日本外骨骼机器人HAL3由筑波大学研发,功能为:帮助人实现行走、起立、坐下等下肢动作。该助力机器人采用了角度传感器、肌电信号传感器和地面接触力传感器等传感设备来获得外骨骼和操作者的状态信息。它将所有的电机驱动器、测量系统、计算机和无线局域网络,以及动力供应设备都整合到背包中[2]。……
登录APP查看全文