液压滚切剪电液伺服协同控制研究
2014-03-21李宏杰朱士伟黄庆学
仪表技术与传感器 2014年6期
关键词:系统
李宏杰,朱士伟,黄庆学,张 伟
(太原科技大学,重型机械教育部工程研究中心,山西太原 030024)
0 引言
阀控缸电液伺服系统实现两路位移协同控制的难点是两路电液伺服系统的位移运动的协同一致[1-2],目前主要有2种控制方案实现多回路的耦合误差信号补偿:一是尽可能地减小单回路系统的跟踪误差以达到系统的协同控制精度;二是对多回路实施协同控制即采用耦合误差补偿方案,在不改变各单回路位移控制环节的情况下,给出以单回路的跟踪误差为基础的耦合误差计算模型,通过耦合误差分配器来补偿各单回路减小耦合误差[3]。为解决这一问题,提出了一种实用的位移协同运动的控制方法,并完成了现场试验验证。
1 液压滚切剪双缸电液伺服系统
1.1系统简介及运动过程解析
液压滚切剪为研究课题的被控对象,如图1所示,为液压滚切剪的电液位移控制系统的示意图。液压滚切剪是一种新型、高精度的现代化冶金设备,在冶金行业中具有十分重要的地位,应用于中厚板生产线上,实现中厚板的定尺作用,表现为剪切质量好和频率高的特性。
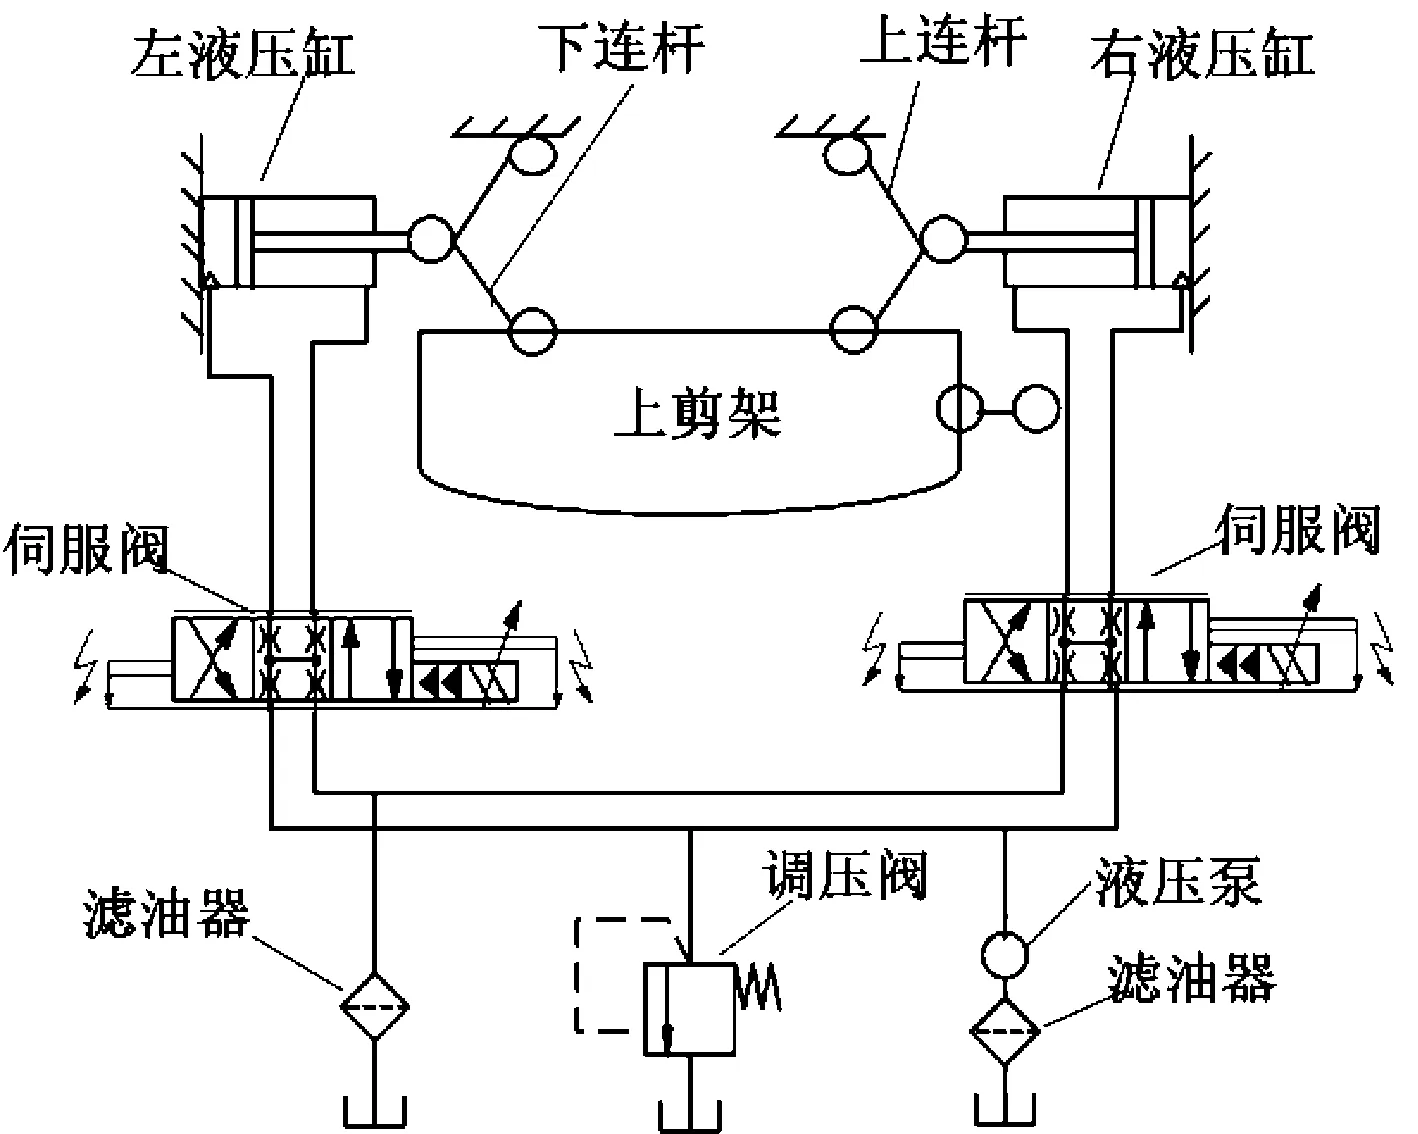
图1 液压滚切剪的电液伺服控制系统
液压滚切剪设备,把液压系统作为能量源推动上剪刃,在上剪刃做动态运动中,由液压系统通过给定左右液压缸的位移的指令值控制上剪刃的运动状态为近似滚动[4]。
一个完整的剪切过程,称为一个剪切周期。上剪刃为近似滚动运动状态:当处于原始位置的左液压缸进入动作状态,在检测元件检测到左液压缸动作到一定位置时,右液压缸进入动作状态;……
登录APP查看全文