非对称3-(2SPS)并联机床的灵巧度分析
2014-03-17陈婕李开明
陈婕,李开明
(南京理工大学机械工程学院,江苏南京210094)
并联机床是以空间并联机构为基础的新一代加工设备,它是基于机床技术、机器人技术和现代数控技术相结合而出现的新型机床[1]。自20世纪90年代中期出现以来,已引起了越来越多的专家和学者的关注。并联机床的灵巧度反映了关节动作向操作动作的映射能力,是度量机床在加工过程中动力学性能的主要指标,也是确定刀具位置的关键因素[2],因此灵巧度的研究对于并联机床的设计和实用性具有重要意义。
SALISBURY 等人提出采用逆雅可比矩阵的最大与最小奇异值的比值即逆雅可比矩阵的条件数来衡量并联机床的灵巧度。文中对3-(2SPS)并联机床的灵巧度进行了研究,利用MATLAB 分析了灵巧度在工作空间的变化规律。
1 3-(2SPS)并联机床机床描述
图1所示为3-(2SPS)并联机床的结构简图。该机床由3 组平行驱动杆(A1a1//A2a23、A3a23//A4a45、A5a45//A6a6)、动平台(a1a23a45a6)以及定平台(A1A2A5A6)组成。平行杆两端与上下平台之间采用球铰链铰接,杆组A1a1、A2a23、A5a45、A6a6在同一平面A1A2A5A6内,铰接点A3、A4与平面A1A2A5A6的距离为u。3 组平行杆由伺服电机同步驱动,以改变动平台在一定空间内的位置和姿态。动平台a1a23a45a6为等腰梯形,上底和腰长为d,底角为β。定平台铰接点安装距离为d,即A1A2= A3A4= A5A6=a1a23=a23a45=a45a6=d。
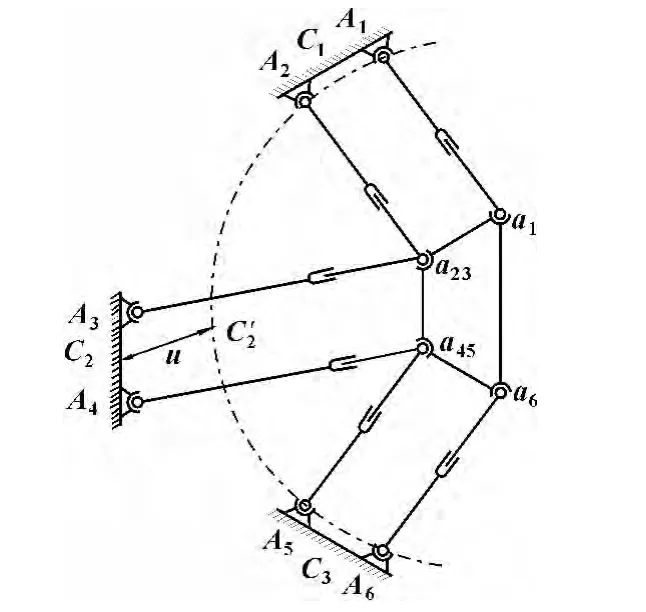
图1 3-(2SPS)并联机床结构简图
2 逆雅可比矩阵
逆雅可比(Jacobin)矩阵反映了关节空间速度与末端操作器速度的映射关系,也称为一阶运动影响系数。求解逆雅可比矩阵是分析机床性能的基本要求。
如图2所示,C1、C2、C3分别是A1A2、A3A4、A5A6的中点,C'2是C2在A1A2A5A6平面内的投影,三角形C1C'2C3为等腰直角三角形,其外接圆圆心为O,半径为R。……
杂志排行
机床与液压的其它文章
- Design and application of attitude measuring device for DC power output filter circuit
- Developing deburring device based on burr formation principles*
- Experimental study on milling tool life for SKD11 steel and optimization of cutting parameters*
- Application research on three-phase inverter with space-vector pulse modulation*
- Glowworm swarm optimization algorithm merging simulated annealing strategy*
- Comprehensive obstacle avoidance system based on the fuzzy control for cleaning robot