一种新型光梳状滤波器自动装配系统控制分析
2013-12-23王志明薛静芳
王志明,薛静芳,陈 杰
(上海交通大学 机械工程学院,上海 200240)
0 引言
PID控制方式是工业生产中最常用的一种控制方式[1]。传统的PID 控制器为找到PID 控制系统的最佳参数KP、Ki、Kd,通常需要大量的计算量和实验数据。数字PID 控制器则由软件管理,具有不改变硬件、只修改软件就可以实现参数设定的天生优点。
光梳状滤波器是一种可倍增现有光网络传输容量的新型波分复用滤波器,已成为光纤通信系统中的关键器件,应用前景广泛。但是,目前光梳状滤波器主要依靠手动生产,对操作人员的要求非常高,因此,实现光梳状滤波器件生产的自动化无疑具有非常重要的意义。本文将运用PID 控制方式,利用Ziegler-Nichols法进行参数整定,开发出光梳状滤波器自动化装配平台。
1 光梳状滤波器原理
图1为1∶2光梳状滤波器的工作原理[2]。
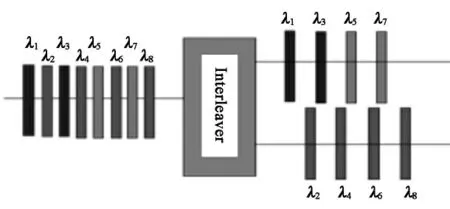
图1 1∶2光梳状滤波器的工作原理
Finisar公司(以下简称F 公司)生产的商用光梳状滤波器单元(Cell),其原理是用一对可调节位置的补偿器对中心波长进行光路耦合,直到找到需要的精确参数值点。补偿器有一定锲角,通过前后移动补偿器来 调节光 程差ΔOPD(optical path different,单 位nm)[3],即可获得确定的中心波长λc(nm)和斜率值Slope(比率值,常用dB 来描述)。运用光学知识和ITU(International Telecommunication Unit,国际电信联盟)标准的定义,可以简化得到λc与ΔOPD之间的关系:

其中:λA为中心波长变化范围值,nm,为与设定有关的常量;α为无量纲常数;A 为幅值,nm,为与材料设计有关的常量;D0为与初始位置有关的常量,nm;n为整数。n满足如下关系:

由式(1)和式(2)可知,λc与ΔOPD之间是一个锯齿波形函数。……