外姿态测量系统中CCD驱动时序的设计及实现
2013-12-01丁振良
李 晶 袁 峰 丁振良
(哈尔滨工业大学电气工程与自动化学院,黑龙江 哈尔滨 150001)
0 引言
目前,空间物体的三维姿态测量在航空航天、船舶、军事等领域有着重要应用。空间物体姿态测量方法有GPS导航法、激光干涉跟踪法、激光雷达法以及计算机视觉测量法等[1-2]。近年来,计算机视觉对于目标的运动姿态参数测量已逐渐成为研究的热点[3]。其中,基于线阵电荷耦合元件(charge coupled device,CCD)的姿态测量方法具有速度快、精度高等特点。
CCD电荷耦合器件具有输出噪声低、动态范围大和电荷转移效率高等优点。按阵列排列的不同,CCD分为线阵CCD和面阵CCD[4-6]。
线阵CCD已在各种非接触测量中得到越来越广泛的应用:大型射电天文望远镜FAST项目采用线阵CCD检测空间三维标志点的实时运动位置[7];清华大学生物医学工程系利用线阵CCD三维测量,在计算机辅助手术中进行立体定位[8]等。本文就是在多线阵CCD组合测量空间物体外姿态的背景下,进行线阵CCD驱动研究。
为克服以往普通数字电路芯片在实现线阵CCD驱动时存在电路体积大、设计复杂、灵活性和稳定性差等缺点[9],本文提出了一种基于复杂可编程逻辑器件(complex programmable logic device,CPLD)并使用Verilog HDL语言的线阵CCD驱动脉冲的设计方法。仿真和硬件试验结果表明,该方法的可移植性好、通用性高,能够满足系统的要求。
1 线阵CCD的驱动电路原理
1.1 驱动电路的工作原理
驱动电路的工作原理图如图1所示。
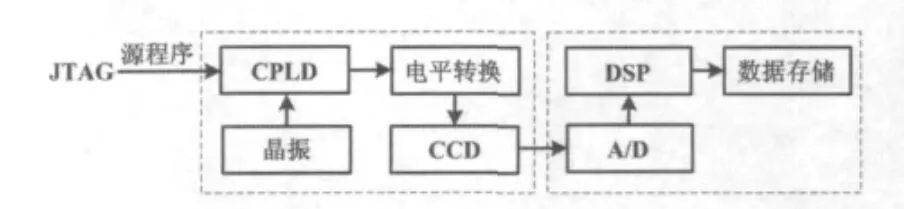
图1 TCD1708D驱动电路工作原理图Fig.1 Working principle of TCD1708D driving circuit
由外部晶振提供一个基频信号作为CPLD的全局输入时钟信号,采用Verilog HDL作为CPLD的开发语言,将编写好的程序通过JTAG口下载到CPLD。……