基于模糊PI 的超声波电动机频率追踪控制
2013-11-22罗辞勇
微特电机 2013年9期
张 帆,罗辞勇
(重庆大学输配电装备及系统安全与新技术国家重点实验室,重庆400044)
0 引 言
超声波电动机是20 世纪80 年代发展起来的一种利用压电材料逆压电效应的新型微特电机,相比传统的电磁电动机有快速响应、断电自锁、无电磁干扰、重量轻、结构紧凑等优点。但由于超声波电动机独特结构和运动机理,其开环输出特性会随着环境温度、摩擦损耗、预压力、驱动器激励频率等因素的变化而变化[1]。
超声波电动机的控制方法主要有调压控制、调频控制和调相控制三种。按控制策略的不同可以分为固定增益的PI 控制、变增益的PI 控制、自适应控制、神经元控制和模糊控制等[1-2]。本文在TRUM-60 的基础之上以调频控制为方法实现了超声波电动机的自动追频控制,为超声波电动机中的模糊PI 控制设计提供借鉴。
1 超声波电动机的控制系统
图1 是超声波电动机模糊PI 控制的系统框图,其特点如下:
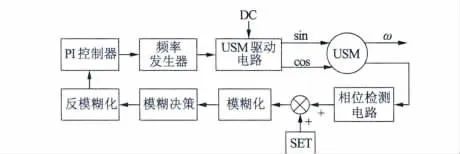
图1 超声波电动机模糊PI 控制系统框图
(1)频率发生器控制着USM 驱动电路中输出的驱动信号频率。
(2)USM 驱动电路将低压直流电源放大并提供匹配电路实现超声波电动机驱动信号高压高频的要求,能实现正反转控制。
(3)相位检测电路实现对超声波电动机运行时的相位检测。
(4)相位误差通过模糊计算对PI 控制器进行输出控制以实现PI 参数的变增益控制,最后PI 控制器的输出实现对频率的自动跟踪。
模糊控制的优点是不依赖于控制对象精确的数学模型,根据人工控制规则组织控制决策表,具有一定的灵活性、适应性和鲁棒性等[1~3],缺点是对经验的依赖性较强。……
登录APP查看全文