临近空间目标运动建模与跟踪方法研究
2013-10-21张远吴昊
火控雷达技术 2013年4期
关键词:模型
张 远 吴 昊
(中国电子科技集团公司第38 研究所 合肥 230088)
0 引言
临近空间高超声速目标能够在稀薄大气层做持续的高超声速运动,具有飞行速度快、机动能力强、投送能力远、突防能力强的特点,将成为未来重点发展的武器装备。目前由于探测手段和实际数据的缺乏,高超声速目标是跟踪领域新兴的一类目标,没有经过应用证明的实用跟踪方法,对于它的研究还处于不成熟阶段[1,3]。临近空间目标探测雷达是我国下一步重点发展的探测装备,因此研究高效的临近空间目标跟踪方法,提高该类目标的跟踪性能,是雷达目标跟踪领域的迫切需求。本文对临近空间高超声速飞行器的飞行特性进行分析,根据其动力学模型,建立临近空间高超声速飞行器的运动模型,采用交互多模型滤波(IMM)方法进行跟踪。采用Monte-Carlo 仿真实验,本文提出的目标运动模型和跟踪算法对临近空间高超声速目标的跟踪性能有明显改善。
1 临近空间目标的飞行特性
本文研究的高超声速飞行器在30 km~60 km的临近空间进行跳跃飞行,其飞行轨道如图1 所示。
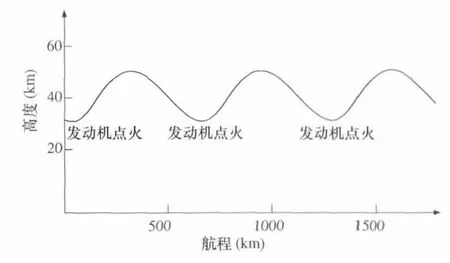
图1 跳跃飞行轨迹
高超声速飞行器在进入临近空间后,一般采用跳跃飞行轨道,运动轨道简化为3 个阶段:助推段、巡航段和攻击段。由于临近空间高超声速飞行器所特有的这种飞行特性,它能够在很短的时间内完成加速,往往在巡航段开始几百秒的时间内速度就可达到6~7 Ma。以X-51 为例,它由一架轰炸机携带飞至15.24 km 的高空后释放……
登录APP查看全文