基于ARM7+μC/OS-II的智能循迹小车设计
2012-12-23张霖,张桐
科技传播 2012年23期
张 霖,张 桐
1.中南大学,湖南长沙 410086
2.厦门大学嘉庚学院,福建厦门 363105
汽车是改变人类生活的一项重要发明,其产生和发展已有百年,从福特的福特汽车到现在的奔驰,汽车的每一次进步都标志着整个人类社会的巨大飞跃。时至如今,智能化已成为时代的潮流,所以开发车辆自动驾驶系统也成为大势所趋。
在本文中,设计了一种能够在铺有引导线的跑道上自动循迹的小车,小车的控制核心采用荷兰NXP 公司生产的LPC2131 芯片,并采用电磁引导的方式进行循迹,即通过在跑道中心线铺设一条通有200mA、20KHz 电流的导线产生磁场来进行导航,并在赛车后轮轴传动齿轮上加装脉冲编码器来测量后轮转速。鉴于传统的“裸机编程”形式实时性较差且不稳定,故而本设计中将实施操作系统μC/OS-II 应用到车辆的自动控制之中,并且应用了PID 控制算法以期获得更好的结果。
1 系统硬件设计
智能车的设计由采用ARM7 核的LPC2131 芯片作为核心控制器.如图1 所示,系统硬件分为五个模块:核心控制单元、路径识别、微控制器、电机驱动、电源管理和人机交互等模块。其中,系统模块图如图1 所示。
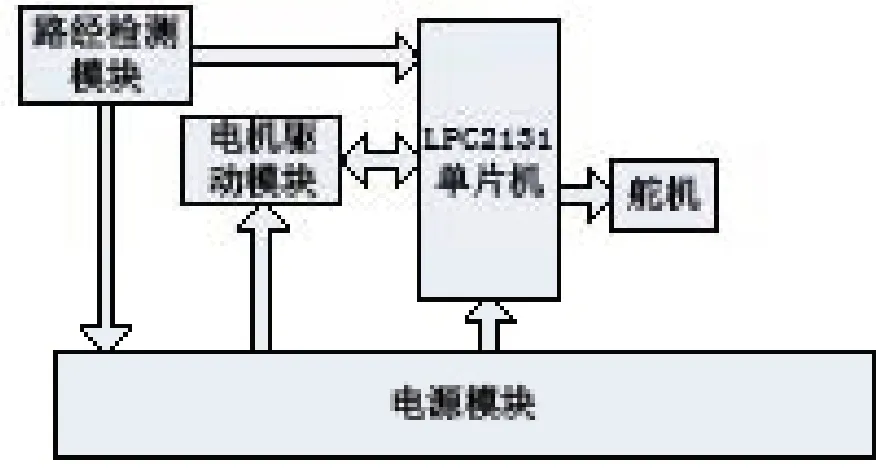
图1 系统整体模块图
1.1 核心控制模块
核心控制模块采用LPC2131,其特点是片内资源丰富,有PWM、AD、SPI、I2C、CAN 等多种通信接口,且封装小、功耗低,适合智能车系统的使用。系统引脚的分配如下:P0[27:30]为AD 输入模块,接收从传感器得到的信号,P0.21、P0.9 为PWM 信号输出口,用于控制智能车的转向和行驶,P0.10 口作为智能车测速输入口,用于接收脉冲编码器采集到的信号。……
登录APP查看全文
