基于AMI 602传感器的载体姿态测试系统
2012-12-07陈志保常丹华朱绍图
传感器与微系统 2012年5期
荆 雷,陈志保,常丹华,朱绍图
(燕山大学信息科学与工程学院,河北秦皇岛066004)
0 引言
姿态分析仪是现代社会中的一种非常重要的测试工具,人们通过它可以更加便捷地确定物体的航向和姿态信息。传统的姿态测量系统主要由高精度的陀螺仪和加速度传感器组成,需要外接信号调理电路和A/D转换器,其结构复杂、体积较大、成本较高,无法实现设备的小型化、便携化和商品化。
本文设计的姿态测量系统是由基于数字输出的6维动作传感器而研制,该传感器集三轴加速度传感器和三轴地磁传感器于一体,且内部包含A/D转换电路、放大信号调理电路和补偿电路。与传统的加速度传感器与地磁传感器在外部结合的捷联式设计相比,该系统提高了抗外界干扰的能力、消除了2只传感器之间的坐标误差,并且能够全方位准确地测量姿态角的角度,具有较高的精度[1]。由于6维动作传感器是数字输出,支持I2C协议,因此,其抗干扰能力优于模拟输出的传感器,同时便于同微处理器进行通信。
1 系统设计方案
本文设计的姿态测试系统主要由两部分组成,即数据采集系统和数据接收系统。数据采集系统负责将传感器输出的6维数字信号经微处理器发射出去。数据接收系统负责接收发射端发射来的数据。接收端接收到的数据通过串口发送到PC机上进行数据的处理。系统的整体结构框图如图1所示。
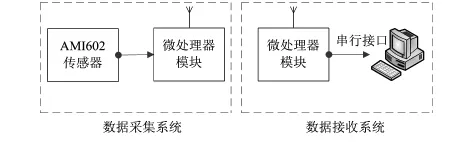
图1 系统整体结构框图Fig 1 Overall structure block diagram of system
2 硬件电路设计
2.1 传感器模块
一般捷联式姿态测试系统采用的是双轴加速度传感器和三轴地磁传感器,需要外接A/D转换器、信号调理等电路,结构比较复杂,存在外界的干扰信号,精确度难以保证[2]。……
登录APP查看全文