基于椭球拟合的三轴磁传感器误差补偿方法*
2012-10-21刘文怡张晓明
传感技术学报 2012年7期
李 勇,刘文怡,2*,李 杰,张晓明,蒋 窍
(1.中北大学电子测试技术重点实验室,太原 030051;2.中北大学仪器科学与动态测试教育部重点实验室,太原 030051)
随着现代科学技术的进步,许多工业领域对载体姿态测量精度的要求越来越高。为了获得高精度、高可靠性的导航信息,就必须对传感器进行有效的误差标定与补偿[1]。传统的传感器标定补偿方法主要有四位置法、八位置法等,存在计算量大、操作复杂、不易实现等不足,尤其是三轴磁传感器的标定补偿,对标定设备要求极高,十分容易引入外界磁干扰,从而导致结果不准确。加之,现有多轴矢量传感器性能参数的标定补偿方法主要是针对各单轴传感器的安装误差进行补偿,而忽略了对多轴矢量传感器中各单轴传感器的零偏误差、灵敏度误差的同时补偿.针对上述问题,本文以三轴磁传感器的制造误差为例,分析误差产生机理,建立误差模型,再利用基于椭球假设的三轴磁传感器误差标定方法进行标定补偿。
1 误差产生机理分析及建模
根据传感器误差产生机理的不同,可将三轴磁传感器的制造误差大致分为三类:不正交误差、灵敏度误差、零位误差[2-8]。
1.1 不正交误差
三轴磁传感器轴间的不正交误差是指由于在制造过程中三个磁传感器的测量轴无法保证两两完全正交所引起,其不正交角模型如图1所示。
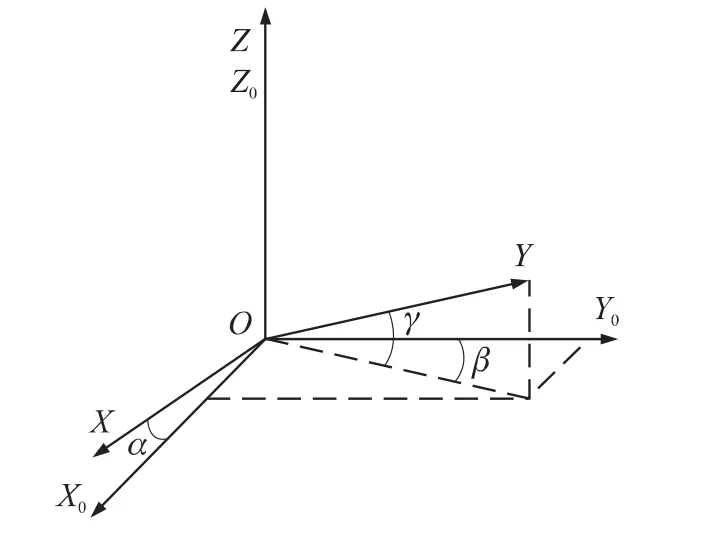
图1 不正交角模型
如图1所示,X0、Y0、Z0表示理想正交模型中三轴磁传感器的矢量指向;X、Y、Z表示实际磁传感器三轴的指向;……
登录APP查看全文
