基于ARPA算法的航海应用研究*
2012-10-16王斌
舰船电子工程 2012年4期
关键词:船舶
王 斌
(中国人民解放军海军蚌埠士官学校航海教研室 蚌埠 233012)
1 引言
自动雷达标绘仪译自英文Automatic Radar Plotting Aid简称ARPA,亦即“自动避碰系统”是以分析过去的雷达信息为基础,依靠本船行动的变化提前预测出相对运动的变化。目前船舶上大多装备的ARPA是矢量型,即DARPA。它是在目标被录取后,计算机即对其进行自动跟踪,约30s后,在显示屏幕(Plan position indicator-PPI)上以目标所在的位置为起点,出现目标的速度矢量,矢量时间连续可调,既可以显示相对运动速度矢量,也可以显示真运动速度矢量,并能以数字方式显示DCPA、TCPA和目标运动要素,这种类型的显示与传统的标绘方法相似,海员在使用时也较方便[1]。但是D-ARPA存在的不足是:首先,不论变向还是变速避让,必须进行试操纵,操作过程耗时,程序复杂,不直观;其次,屏幕上不能直观显示DCPA、TCPA;另外,不能实时确定避让决策和实时评估和直观显示避让决策的有效性。
本文设计了一种能够直观地为操纵者提供当前态势,通过调整机动船的速度矢量,以可视化的方式为操纵者提供避碰决策依据的雷达避碰算法。
2 自动避碰系统算法[7]
2.1 坐标系统转换算法
坐标系转换算法是进行雷达避碰绘算的基础,用于罗盘坐标系和笛卡尔坐标系转换的算法可以以极坐标作为中介进行坐标转换。现将算法描述如下
1)罗盘坐标转换为极坐标:
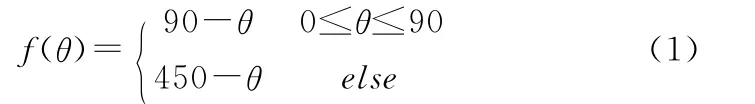
2)极坐标转换为笛卡尔坐标(直角坐标):
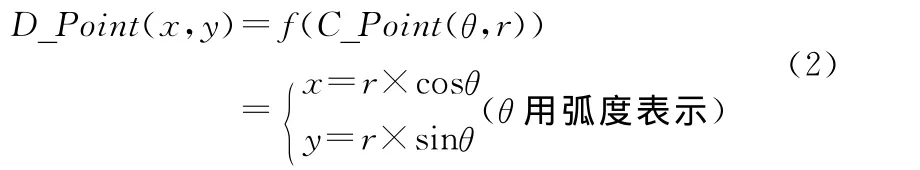
3)将笛卡尔坐标转换为极坐标:
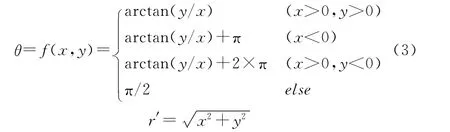
4)将极坐标转换为罗盘坐标:

2.2 目标运动要素提取算法
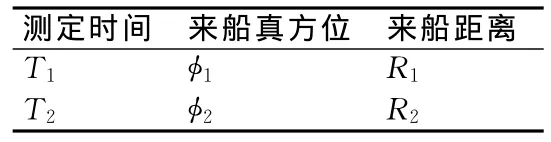
表……
登录APP查看全文