基于GMR传感器的车载二维电子罗盘设计
2012-09-21龚天平时劭华
龚天平,时劭华
(1.东方微磁科技有限责任公司,宜昌 443003;2.杭州电子科技大学 磁电子中心)
引 言
罗盘是一种常用的导航工具,从原理上可以分为机械罗盘和电子罗盘。机械罗盘曾在人类历史上发挥了巨大作用,但是时至今日,人类已经全面迈入了电气化时代,交通工具大都是铁磁性物体,磁干扰较大,传统的机械罗盘由于无法校准环境干扰误差,在车载等领域中误差较大,实用性较差。
本文研究了一款基于GMR传感器的车载二维电子罗盘。本罗盘体积较小,精度较高,具有一定抗干扰能力。经实测,精度可达±2°;消耗电流为3mA以内;在强干扰环境下,通过校准可以保证在±3°以内,具有较高的实用价值。
1 自旋阀GMR传感器特性
本设计选用东方微磁公司自主研发的二维自旋阀GMR传感器SAS022作为电子罗盘的磁敏元件。该传感器内部封装了两个敏感轴相互垂直的自旋阀器件。自旋阀器件采用惠斯通电桥结构,由4个自旋阀电阻组成,其中两个电阻被软磁材料屏蔽,另外两个电阻可在外磁场的作用下发生变化从而使电桥失衡,形成输出。经测试,SAS022自旋阀传感器在-10~+10Oe的响应应曲线如图1所示,在-1~+1Oe的响应曲线如图2所示。
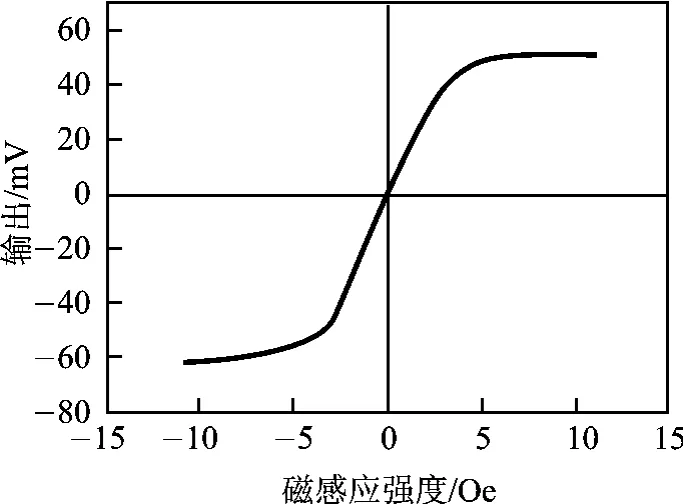
图1 SAS022在-10~+10Oe的响应曲线
在-10~+10Oe范围内,传感器的灵敏度为3.67 mV/(V·Oe),磁滞为0.3%;在-1~+1Oe范围内,传感器的灵敏度为3.67mV/(V·Oe),磁滞为0.27%,非线性度为0.37%。地磁场磁感应强度在0.6Oe内,SAS022在±1Oe内线性度较好,可满足通用电子罗盘对传感器的要求。
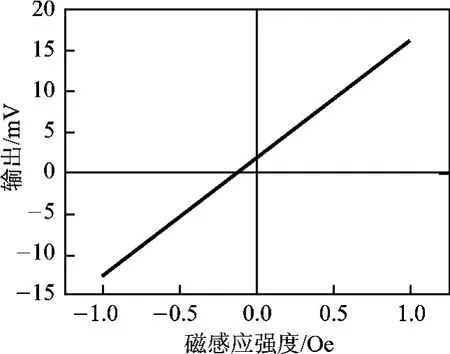
图2 SAS022在-1~+1Oe的响应曲线
2 二维电子罗盘硬件设计
二维电子罗盘硬件部分主要包括传感器部分、RC低通滤波器、信号处理部分和电源部分,电子罗盘硬件结构图如图3所示。……
