铁路焊接长钢轨群吊集控系统研究与设计
2012-08-20戴明宏
郑州铁路职业技术学院学报 2012年1期
戴明宏,冯 燕
(郑州铁路职业技术学院,河南 郑州 450052)
目前,我国各铁路局焊轨基地所使用的吊运设备相对简单,主要是每隔16米设置一台电动葫芦,吊运500米长钢轨采用32台电动葫芦,每个葫芦配备一名操作人员,各操作人员通过与相邻操作人员的相互协调来进行吊装作业,不具备同步吊运的功能,工作效率较低,钢轨易发生多方向的弯曲扭转变形。也有一些铁路焊轨基地对电动葫芦进行集控改造,但因各电动葫芦的运行不同步等原因,难以实现集中控制。
1 远距离的计算机集中控制系统
要实现吊装过程中的长钢轨保持自然直线形态,多点群吊的水平和垂直两方向运动就必须保持同步,这不仅要保证每一吊点的运动速度相等,而且每一吊点运动的启动和停止时间要相同,这就提出了对多点群吊实现计算机集中控制的要求。
计算机集中控制尽管在目前属于相当成熟的技术,但是运用到多点群吊这一工程项目,还是存在一些技术上的难点。对于500米焊接长钢轨,需要进行特殊的设计,来解决计算机远距离集中控制的难题,包括信号流向,分组数字信号控制,长距离布线、配线工艺等。长距离计算机集中控制框图如图1。
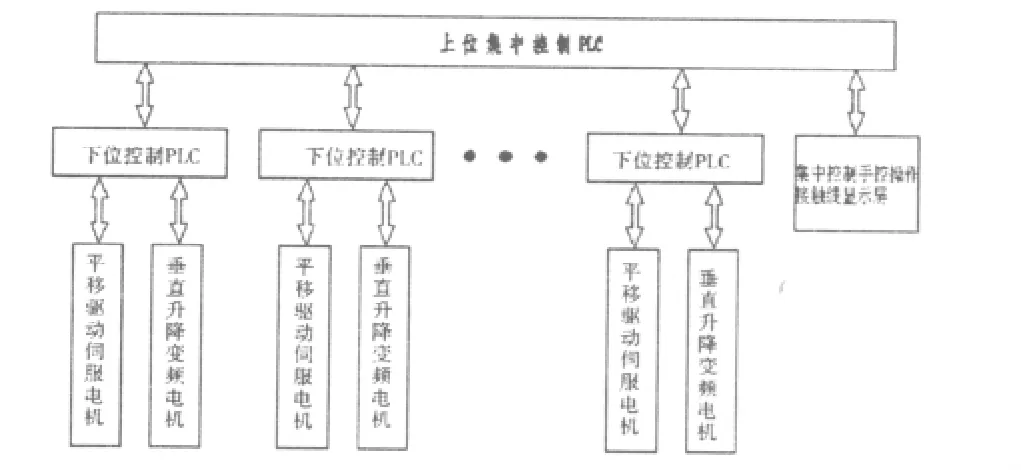
图1 长距离计算机集中控制框图
2 精确定位、同步控制系统
整个电气控制要解决的另一个核心问题是:通过走行与提升的精确定位,实现群吊的同步运行。目前通用的解决方案有两种:一是采用伺服控制器加伺服电机的控制方案;二是采用变频控制器加普通(锥形)交流电机的控制方案。……
登录APP查看全文