智能小车自动纠偏与避撞的实现
2012-07-13徐荣华孙小磊朱松盛
张 俊,周 晖,王 超,徐荣华,孙小磊,朱松盛
(南京医科大学 生物医学工程系,江苏 南京 210029)
智能车辆[1-3]是一种机器人,它可以按照预先设定的模式在一个环境里自动行驶,也可以根据现场情况自主执行特定操作。其设计内容涉及自动控制、计算机技术、传感与检测技术等多个学科。智能小车在自动控制领域具有广阔的应用前景。其中,如何保证车辆直线行驶,而不是“之”字形行驶、转弯过程如何保证平行行驶,和超车是其中3个需要解决的基本问题。文中根据3个问题分别提出了解决方法,实际实验效果良好。
1 现实应用模拟原理
本文模拟现实应用,借助图1所示跑道(2块细木工板拼接而成,离地面高度8 cm,板上边界线由约2 cm宽的黑胶带构成;虚线由 2 cm宽、长度为 10 cm、间隔为10 cm的黑胶带构成)实现如下功能:甲车车头紧靠起点标志线,乙车车尾紧靠边界,甲、乙两辆小车同时起动,先后通过起点标志线,在行车道同向而行,在超车区超车,并实现两车交替超车领跑功能。
2 系统结构
系统组成结构如图2所示。小车主要由控制中心(MSP430F149单片机[4])、避撞检测模块、转弯线检测模块(兼作弯道纠偏)、直道纠偏检测模块、电机驱动模块、简易按键、nRF905[5]通信接口、电源等组成。
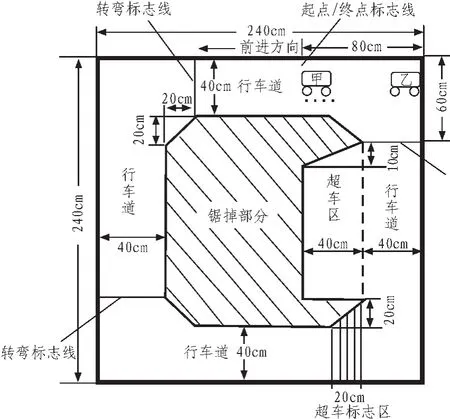
图1 行驶路线图Fig.1 Road map
2.1 避撞检测模块

图2 系统结构Fig.2 System structure
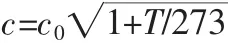
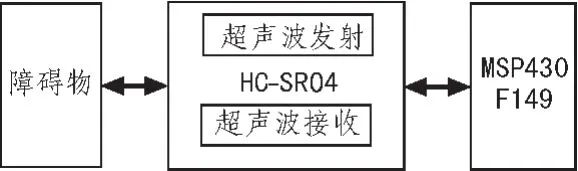
图3 避撞检测模块Fig.3 Avoid bump detection module
2.2 转弯线检测模块
采用红外反射收发对管来检测黑色标志线,放置在小车车头,用于检测图1中的转弯标志线和超车标志线,红外发射管发出的红外线照射到平板上,若红外接收管不能接收到反射回的光线则表示光线全被吸收,则检测出黑色标志线,从而输出高电压,若能接收到反射回的光线则表示检测到非黑色标志线,输出低电压。……
