基于数控机床(CNC)机群的工业移动机器人设计
2012-07-04段宏君
制造业自动化 2012年14期
王 晋,段宏君
(安阳师范学院 物电学院,安阳 455002)
0 引言
在经济发展中,数控机床已成为制造业领域的基本设备。目前,中国的数控机床越来越多,但产品自动化水平却相当低[1,2]。经济数控机床的质量在提高,改进数控机床的质量也在提高,智能移动机器人服务的数控机床组由不少于两台的数控机床组成,这为移动智能机器人的发展提供了机遇。
大多数国内公司和研究部门侧重于研究服务单台数控机床的自动换刀装置及钳位操作器,它强调智能、高速及高精度,对经济成本和实用性的考虑较少。但是对国内中小型制造企业来说,控制经济成本及实用性才是最重要的。有些研究更关注机器人的配置和灵活性,对数控机床和机器人之间的通信协同操作处理较少[3,4]。目前中国还没有关于智能移动机器人服务数控机床组及完成多个任务这方面的报道。国内中小型制造企业对这类机器人需求越来越多[5~7]。本文提出了设计服务数控机床组的智能机器人的新理论。为使很多中小型制造企业节省费用,机器人与数控机床组的实时通信技术由标准件和简单的机械结构组成。除此之外,通过软件集成,实现了机器人的可靠性和稳定性。
1 机器人结构设计
机器人包括执行机构和运动平台。执行机构采用双四杆机构联动和柔性夹持器,可实现无运动盲区。执行机构如图1所示。
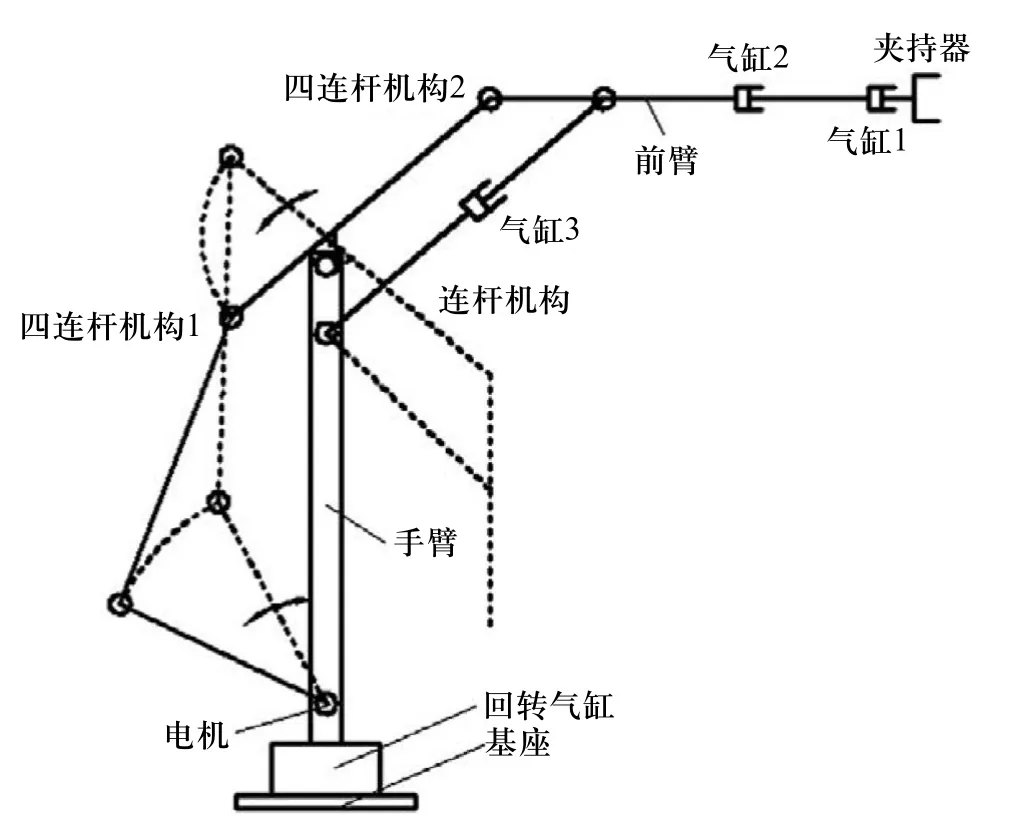
图1 执行机构
机器人机构由手臂、前臂、夹持器和基础组成。手臂和前臂由双四杆机构联系起来,可以完成动力传输。……
登录APP查看全文