嵌入式经济型数控系统的设计
2012-02-20朱道明
装备制造技术 2012年2期
朱道明,雷 攀
(桂林电子科技大学机电工程学院,广西 桂林 541004)
近年来,嵌入式技术和数控技术相结合,成为了现代数控系统的研究热点。本文基于嵌入式ARM9微处理器S3C2440和DSP专用的运动控制芯片MCX314As,并结合源代码开放的实时Linux操作系统,通过软硬件的自主开发,设计了一种嵌入式经济型数控系统。
1 系统的硬件设计
本系统选用了ARM9高性能开发板TQS3C2440做主控板,用于人机交互界面、加工程序编辑、数控译码、外部通讯等工作;设计了由专用DSP运动控制芯片MCX314As及其外围电路组成的运动控制板,以运动控制板为下位机,根据主控板传输来的命令和数据进行处理,并根据处理结果输出控制脉冲,从而控制伺服电机的运转。该系统的硬件结构图如图1所示。
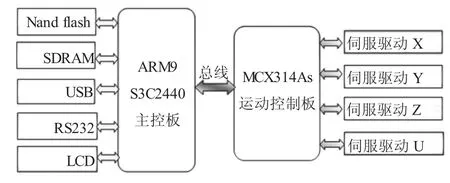
图1 数控系统硬件结构图
1.1 运动控制芯片的性能
ARM9的S3C2440芯片,具有集成度高、运算速度快、功耗低等优点,主频高达400 MHz[1]。这样高的主频,使处理器能够轻松地运行数控软件,以及进行复杂的信息处理,从而使数控系统能够保持较高的工作效率。
MCX314As是专为精密控制伺服电机或步进电机而设计的DSP运动控制芯片。其有8/16位数据总线接口,4位地址总线接口,通过总线对MCX314As的命令、数据及状态寄存器进行读写,实现四轴三联动的运动控制和实时监控,实现直线、圆弧、位元三种模式的插补方式,输出脉冲频率达4 MHz,精度低于±0.1%PPS[2]。
采用这种的专用运动控制芯片,能够很大程度上减轻研发数控插补算法的工作量,缩短开发周期。实际工作中,MCX314As芯片主要用来处理极其复杂的实时运动控制工作,而这些工作仅需主控板通过总线向MCX314As芯片发出一些简单的控制信息便能实现。……
登录APP查看全文