基于Matlab的共轭平行分度凸轮的分析计算
2012-01-15王蕊照钞红晓王开政
高 英,王蕊照,钞红晓,王开政
(西北机电工程研究所 陕西 咸阳 712000)
平行分度凸轮是用于两平行轴间的一种间歇传动机构,具有传动平稳、承载能力大等优点。某机构分度凸轮为3分度,传动、结构设计决定了该凸轮驱动角范围为49°~52°,这与以往工程应用中至少90°驱动角的情况有很大不同。驱动角过小带来的问题首先是曲线轮廓难以设计,部分参数选择在传统设计手册上无法查到;其次是压力角过大,工况恶劣,在高速运转的情况下很容易造成冲击变形。该机构每一个运动循环凸轮分度机构作一次分度运动,凸轮旋转一周,凸轮转速很高,而平行分度凸轮机构一般是在中低速情况下工作[1-2]。这些都决定了该凸轮机构设计的难度。
1 平行分度机构的基本设计方法
1.1 滚子盘与分度凸轮运动关系
平行分度凸轮机构工作原理图如图1所示。平行分度凸轮设计的初始条件一般包括表所示的运动参数和几何参数如表1所示。
θ与φ关系是θ对φ二阶导数连续,该自动机射速较高,故选用适合高速运动的改进正弦曲线规律[3],方程如下:
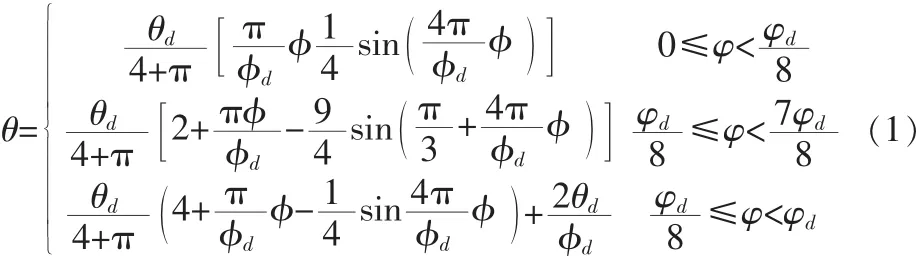
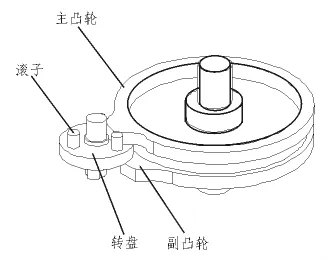
图1 平行分度凸轮结构图Fig.1 Parallel indexing mechanism structure diagram
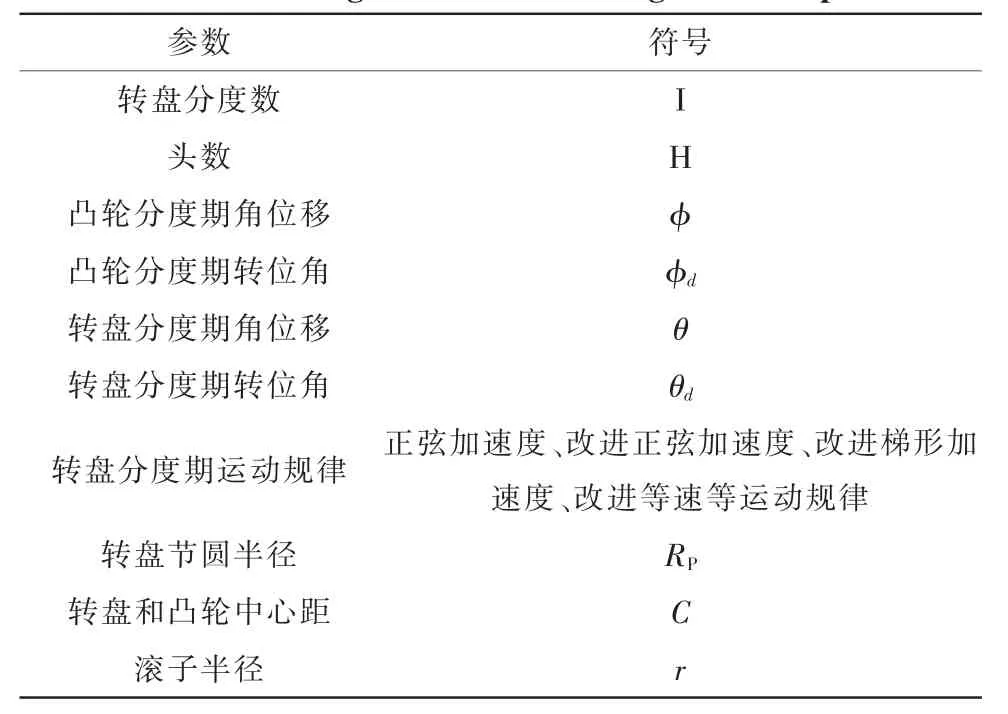
表1 平行分度凸轮运动参数和几何参数Tab.1 Parallel indexing cam movement and geometrical parameters
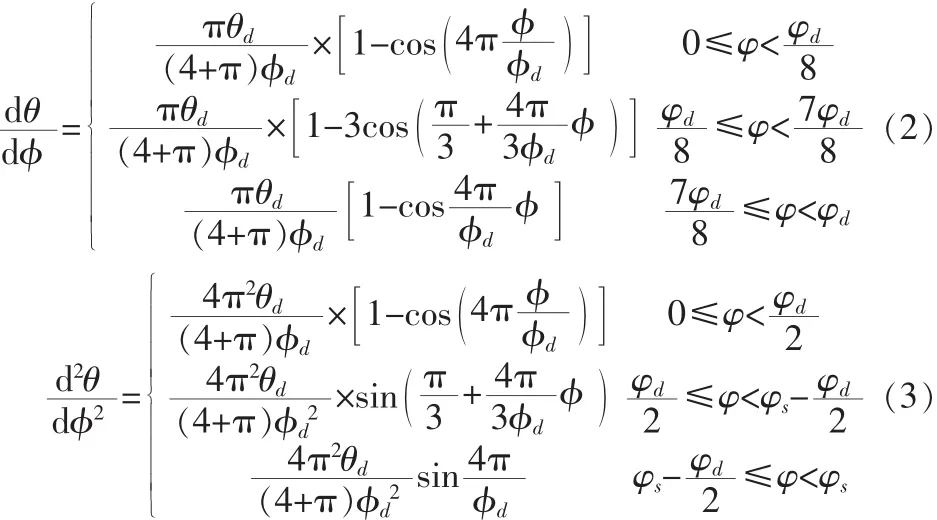
1.2 分度凸轮轮廓计算
1.2.1 凸轮理论轮廓计算
建立两坐标系XOY和 X1OY1,XOY为固定坐标系,X1OY1为顺时针旋转坐标系,即它固定在凸轮上,随凸轮旋转与XOY夹角为φ,如图2所示。
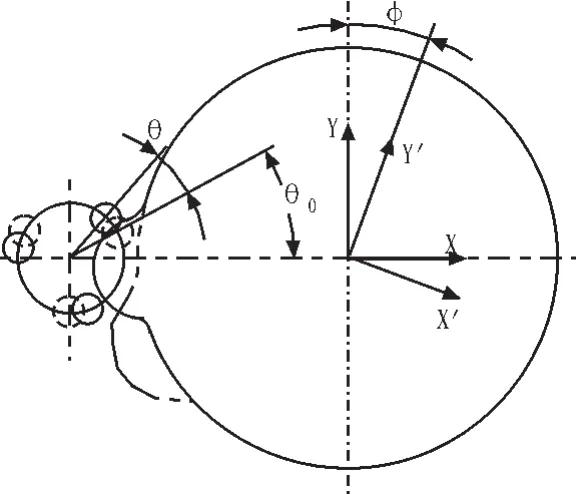
图2 平行分度凸轮机构解析法计算示意图Fig.2 Diagram of parallel indexing cam mechanism analytic calculation
当从动轮旋转,在XOY坐标下从动轮滚柱中心移动轨迹如下式:
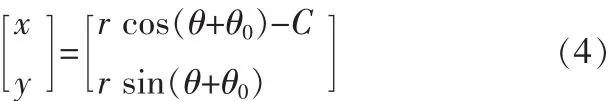
θ0为滚柱的初始角度。……