制导炮弹滚转控制系统设计
2011-06-21吴小役胡江峰赵志勤
火炮发射与控制学报 2011年3期
张 龙,吴小役,胡江峰 ,赵志勤
(西北机电工程研究所,陕西 咸阳 712099)
采用气动方式控制的制导炮弹一般布局为尾翼稳定,鸭舵控制形式,通过鸭舵控制可以实现制导弹的有控飞行,有效提高了射击精度,同时可以在一定程度上增加炮弹射程。制导控制可以通过滚转控制或非滚转控制的方式来实现。采用非滚转控制方案,可以解决滚转控制方案中控制力方向不够准确和制导精度有限的问题。为了简化结构,不在尾翼上安装执行机构,因此,采用非滚转控制方案的制导炮弹需要通过鸭舵实现对滚转的控制,为了消除鸭舵下洗在尾翼上产生的附加滚转力矩,一般采用自旋尾翼的设计方案[1]。
基于自旋尾翼式制导炮弹滚转控制,需要对制导炮弹全弹道上的滚转特性进行分析,确定合适的滚转控制模型,为制导炮弹的滚转控制系统设计提供依据。
1 运动模型建立
1.1 倾斜运动模型
基于小扰动假设[2]建立运动模型的线性化系统,建立描述制导弹侧向运动的扰动运动方程为:
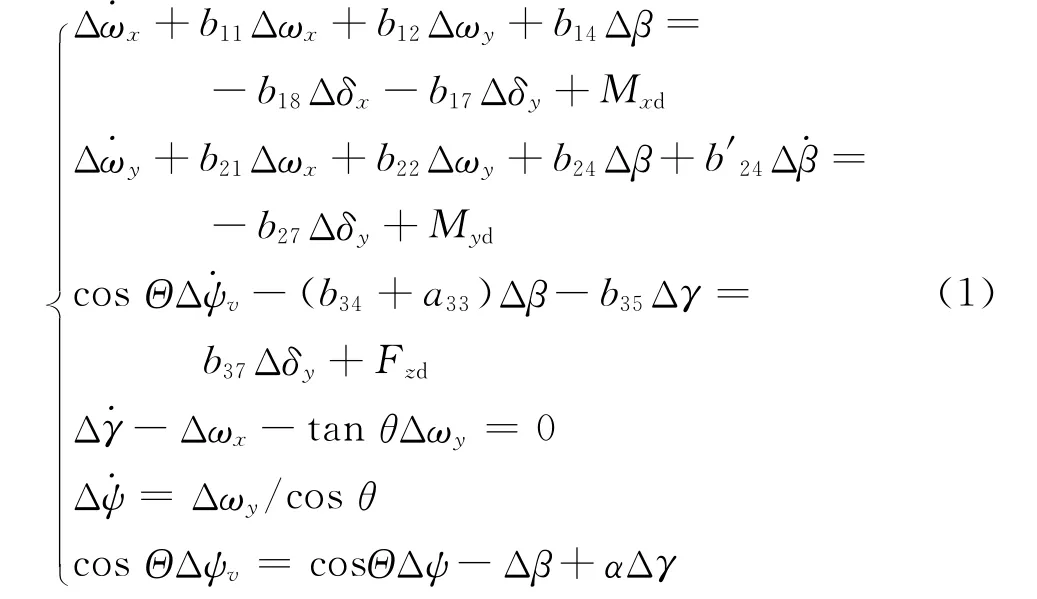
式中,Θ表示弹道倾角;θ表示弹体俯仰角;其他符号含义见文献[3]。
制导炮弹在控制飞行过程中,根据轴对称弹箭特性简化侧向扰动运动方程,分解出偏航扰动运动和滚转扰动运动方程。对公式(1)去掉小量乘积和分解方程处理,可得滚转运动的扰动方程为:
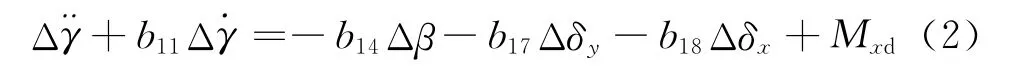
由于b14Δβ、b17Δδy两项主要为侧向扰动对滚转运动的影响,在分析滚转运动时可简化侧向扰动对滚转运动的耦合作用,得滚转扰动方程为:
登录APP查看全文