基于STM32的双轮平衡车
2011-05-21张志强
张志强
(武汉理工大学 湖北 武汉 430070)
双轮平衡车突破了传统意义上的车的概念,它的特点是:两个轮子处于共轴的两个平行平面上,差动式运动,零半径转向,依照倒立摆的原理达到动态平衡。最早由美国发明家狄恩·卡门 (Dean Kamen)与他的DEKA研发公司(DEKA Research and Development Corp.)发明设计,名为 Segway。 但是其售价也是令人咋舌:7万人民币。如何能使其功能更加丰富而又成本低廉,是本文着重解决的问题。
在微处理器的选择上,基于ARM内核的32位微控器STM32,CPU最高可工作在72 MHz,占据了高性价比和低功耗的优势,尤其是丰富的外设,快速的中断,强劲的运算速度完全满足设计平衡车的需求。
1 平衡车的力学模型
为了获得平衡车的平衡方程[1-2],需要分析其力学结构,平衡车的主要构成是车身和左右两个车轮,影响平衡的参数有:重心、质量、转动惯量、半径等。为保持动态平衡,车身重心应置于车轴的垂直上方的一定范围内,可建立力学模型,如图1所示。
假设平衡机器人为刚体,左右两轮完全对称,并且忽略车轮与地面之间的滑动与侧向滑动,以左轮和车身为研究对象得到如下方程:
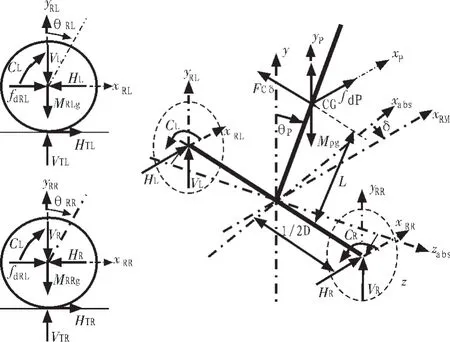
图1 力学模型Fig.1 Mechanical model
左轮方程为:

其中,xRM:水平位移 (m);MRL:左车轮质量 (kg);HL:车身施加于车轮的水平作用力 (N);HTL:地面对车轮的水平作用力(N);θRL:左轮相对于垂直分量的倾角(rad);JRL:左轮相对于 Z轴转动惯量(kgm2);CL:左轮电机产生的扭矩(kg·m);R:车轮半径(m)。
车身的方程为:

其中,xp:车身水平位移分量 (m);yp:车身垂直位移分量(m); Mp:车身质量(kg);VL,VR:左右两轮施加于车身的垂直作用力(N);HL,HR:左右两轮施加于车身的水平作用力(N);……
