具有生物控制的非自治n种群竞争系统的全局吸引性
2011-03-27李玉辉
李玉辉
(北方工业学校数学教研室,辽宁盘锦 124021)
0 引 言
具有重要实际意义的多种群生态系统动力学性质历来受到学术界的重视,现已取得了大量的研究成果[1-5]。在具体的生态问题中,人们为了达到对生态系统的控制,采用了一种有效的办法即是引入反馈控制变量。对于下述反馈控制系统:

式中:n(t)——t时刻种群的密度;
u(t)——t时刻反馈控制变量。
文献[6-7]研究了该模型正平衡点的稳定性,给出了全局渐近稳定的充分条件。基于以上工作,文中考虑如下具有生物控制的非自治n种群Lotka-Volterra竞争系统:
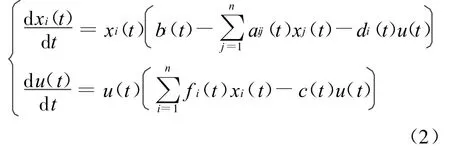
式中:xi(t) ——第i个相互竞争种群(即食饵种群)在时刻t的密度,i=1,2,…,n;
u(t)——控制变量(即捕食者种群)在时刻t的密度;
aij(t),bi(t),ci(t),di(t),fi(t)(i,j=1,2,…,n)——皆为关于t∈R+=[0,∞)的连续且恒正有界函数。
系统(2)的生态意义是:当n个相互竞争种群的增长率较高时,引入一个捕食者种群实施生物控制,借以实现对系统的整体控制,使人们能够在生态平衡中获益。由于生物控制代表人类的干扰作用,所以研究生态系统(2)的动力学性质更有实际应用价值。
设
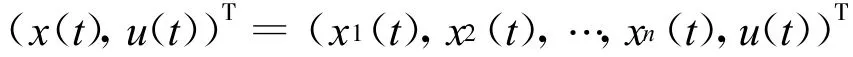
是系统(2)的任意解,初始条件为:
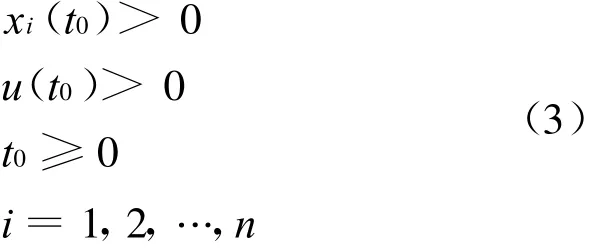
文中记:
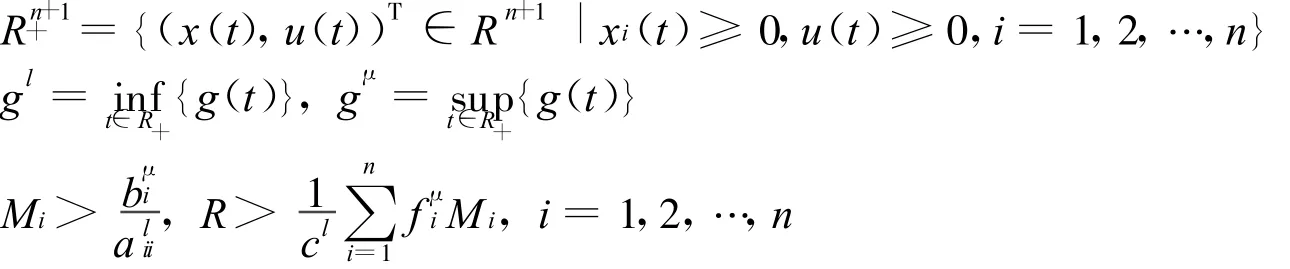
式中:g(t)——连续有界函数。
近年来,具有生物控制的生态系统备受关注[8-9]。据悉,至今尚未有学者研究系统(2)满足正初值条件(3)的动力学性质。文中首先运用微分方程中比较原理研究系统的一致持久性,然后通过构造Lyapunov函数得到系统全局渐近稳定的充分条件,最后应用文中定理对实例的动力学行为进行了判定。
1 持久性
定义1 如果存在一个紧区域D⊂Rn+1+,使得系统(2)满足正初值条件(3)的每一解最终进入并保留在区域D,则称系统(2)是一致持久的。……