轮式车辆速差转向过程的转向阻力特性
2011-02-22李雪原张宇胡纪滨苑士华
兵工学报 2011年12期
关键词:模型
李雪原,张宇,胡纪滨,苑士华
(北京理工大学 车辆传动国家重点实验室,北京100081)
0 引言
近几年国内外出现了多种采用速差转向的军用或民用轮式车辆[1]。这些车辆通过主动改变两侧车轮的转速实现转向,可实现原地转向与零半径转向,对比传统几何转向的轮式车辆具备更好的转向灵活性。关于此种车辆动力学的研究工作在国内外罕见报道。由于缺乏有针对性的设计理论,目前只能简单套用履带车辆转向理论。因此,开展速差转向车辆动力学研究工作已经成为一项紧迫而重要的工作。
进行速差转向车辆动力学研究的前提是要对速差转向过程中轮胎与地面相互作用的力学特性有较为深入的认识。本文针对某采用速差转向的全地形车在软路面上进行转向时的轮胎-地面力学特性进行研究,建立适合此种工况下的宏观力学模型,并利用离散单元仿真软件PFC2D 进行仿真。
1 轮胎-地面相互作用宏观力学分析
人们对履带式车辆作速差转向研究作了大量工作[2],履带式车辆作速差转向时,地面横向阻力的计算主要基于以下假设:坦克法向载荷沿履带接地段均匀分布,即载荷分布为矩形[3]如图1所示。地面转向阻力Fy和法向载荷G 成正比,转向阻力系数
但是,这种假设条件对于轮式车辆却不能成立。在轮荷较低时,轮式车辆各轮胎上的载荷分布如图1所示[4]。对应的转向时轮胎印迹上转向阻力的分布如图2所示[5]。
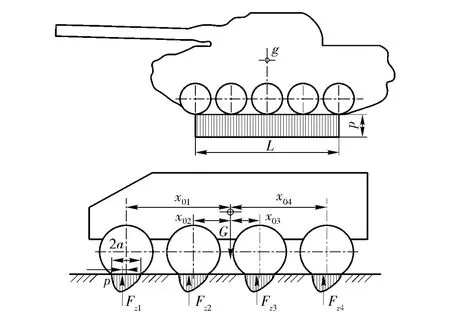
图1 履带车辆与轮式车……
登录APP查看全文